Ahmad
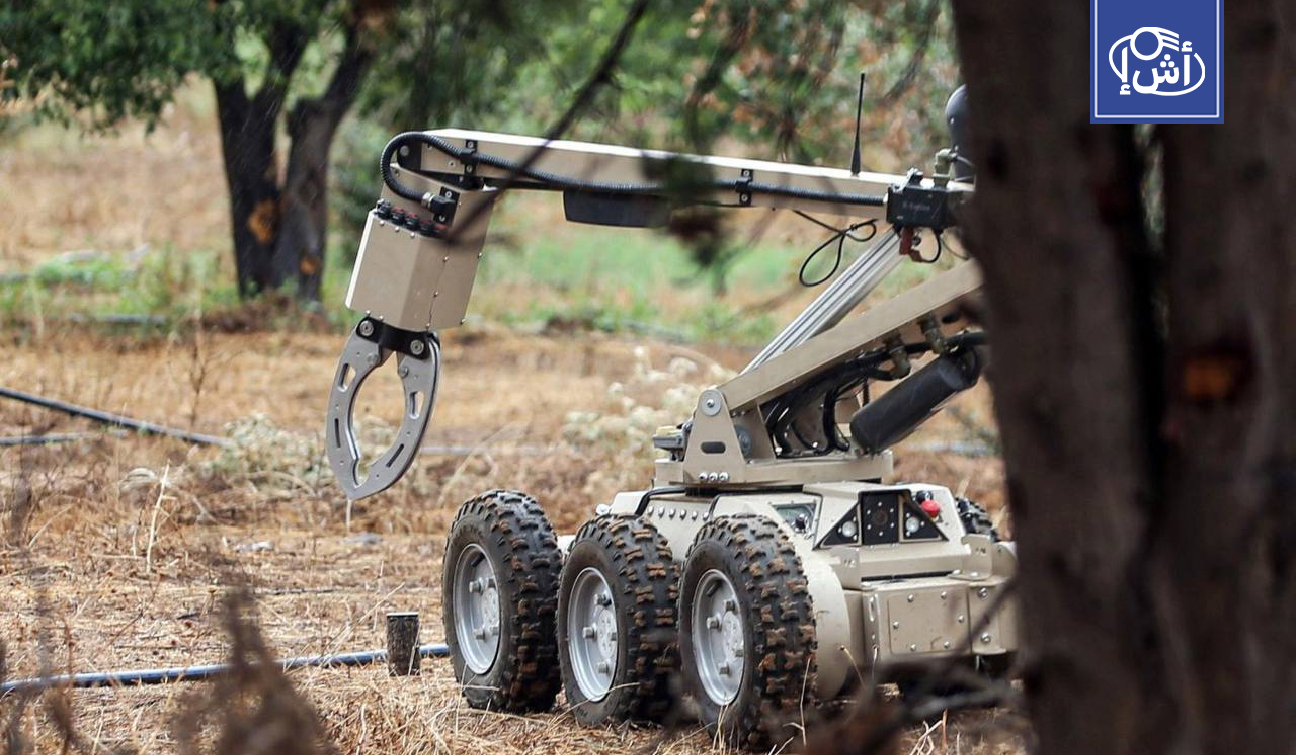
نجح نموذج أولي لروبوت أرضي ليبي منخفض التكلفة في اجتياز اختبارات ميدانية بمدينة الزاوية، ضمن مشروع هندسي يستهدف تطوير أدوات مساندة للاستطلاع والفحص في المناطق المتضررة من النزاعات ومخلفات الحرب.
ووفقاً لدراسة علمية منشورة في دورية “Discover Vehicles” التابعة لمجموعة “Springer Nature”، يحمل الروبوت اسم “ليبيا ديفيوزر” (Libya-Diffuser)، وطورته مجموعة من الباحثين الجامعيين باستخدام مكونات تجارية متاحة محلياً، بتكلفة إجمالية للمواد المستخدمة بلغت نحو 4048 ديناراً ليبيا، بما يعادل قرابة 830 دولاراً.
وأُجريت الاختبارات في موقع مدرسة زينب الطيب بمدينة الزاوية، على أرض مستوية ذات تربة متماسكة، بهدف تقييم كفاءة الأنظمة الإلكترونية والميكانيكية ومدى تكاملها ضمن منصة أرضية يمكن تشغيلها عن بُعد.
ويتكون الروبوت من قاعدة متحركة بأربع عجلات، ووحدتي تحكم إلكترونيتين، ونظام للملاحة والاستشعار، وذراع آلية بخمس درجات حرية، ومنظومة اتصالات مزدوجة، إضافة إلى وحدة مائية مساعدة لإخماد الحرائق.
ويبلغ طول الهيكل المصنوع من الألومنيوم نحو 150 سنتيمتراً، فيما يصل عرضه وارتفاعه إلى نحو 50 سنتيمتراً لكل منهما، ويبلغ وزنه الإجمالي قرابة 30 كيلوغراماً، شاملاً البطاريات والذراع الآلية وخزان المياه.
ويتيح النظام تشغيل الروبوت بثلاث وسائل، تشمل جهاز تحكم لاسلكياً محمولاً، واتصال البلوتوث عبر تطبيق مخصص لأجهزة أندرويد، إلى جانب تحميل نقاط مسار باستخدام نظام تحديد المواقع العالمي (GPS)، بما يسمح بتوجيهه إلى مواقع محددة تحت إشراف المشغل.
وأظهرت الاختبارات قدرة الروبوت على الاستجابة لأوامر التحكم اللاسلكي ضمن نطاق وصل إلى 600 متر في ظروف الرؤية المباشرة، مع تسجيل نسبة فقد لحزم البيانات تقل عن 5% عند هذه المسافة، بينما تراجعت موثوقية الاتصال بعد تجاوز 650 متراً، وتعذر الحفاظ على اتصال مستقر عند 700 متر.
كما تمكنت المركبة من اتباع مسار يتضمن ثلاث نقاط توجيه، بدقة بلغت نحو مترين في كل محاولة خلال الاختبارات التي أجريت على أرض مستوية.
اختبارات الذراع الآلية
وفي اختبار الذراع الآلية، نجح الروبوت في التقاط أجسام خفيفة يتراوح وزنها بين 100 و150 غراماً، ونقلها إلى ارتفاع يقارب 15 سنتيمتراً، بالاعتماد على كاميرا تنقل الصور إلى المشغل.
وحققت التجربة نجاحاً في 19 محاولة من أصل 20، بنسبة بلغت 95%، فيما تقتصر مهام الذراع، وفقاً للدراسة، على التعامل مع الأجسام الصغيرة والخفيفة غير الخطرة، وإزالة العوائق البسيطة التي تحجب مجال الرؤية، أو تعديل موضع الكاميرا والمستشعر، دون التعامل مع الذخائر أو تحريك الألغام.
هل يستطيع الروبوت اكتشاف الألغام؟
يتضمن النموذج مستشعراً للمعادن يعتمد على دائرة إلكترونية من نوع «كولبيتس»، بهدف رصد مؤشرات وجود أجسام معدنية بالقرب من سطح الأرض.
وأظهرت الاختبارات استجابة المستشعر لأهداف مصنوعة من الفولاذ والنحاس والألومنيوم على مسافات تتراوح بين 10 و15 سنتيمتراً.
لكن الدراسة أكدت أن هذه النتائج لا تكفي لتصنيف الروبوت باعتباره كاشف ألغام معتمداً، إذ لم تحدد الاختبارات عمق الكشف أو احتمالات اكتشاف الأهداف أو معدل الإنذارات الخاطئة، كما لا يستطيع المستشعر التمييز بين الألغام والقطع المعدنية الأخرى ومخلفات المعارك.
اختبارات أولية وليست جاهزية تشغيلية
وشدد الباحثون على أن نجاح التجربة يثبت إمكانية دمج الأنظمة المختلفة في منصة روبوتية منخفضة التكلفة، لكنه لا يعني جاهزية المركبة للعمل في المناطق الملوثة بالألغام أو الذخائر غير المنفجرة.
وأوضحت الدراسة أن الاختبارات اقتصرت على موقع واحد وظروف أرضية محددة، وأن الروبوت لا يمتلك نظاماً لإدراك العوائق أو تصنيف التهديدات، كما لم يخضع لاختبارات تشغيلية طويلة الأمد أو تقييم معتمد من متخصصين في إزالة الألغام.
وتبرز أهمية المشروع في إمكانية تصنيع المنصة باستخدام مكونات متاحة محلياً، وتوفير وسيلة مساندة للاستطلاع والاستشعار عن بُعد، بما يمهد لتطوير نماذج أكثر تقدماً تراعي متطلبات السلامة والموثوقية في البيئات المتضررة من النزاعات.
تأخر الكشف عن الجناة في اغتيال سيف الإسلام القذافي يثير غضب أنصاره